Un casque de réalité virtuelle est bien plus qu’un simple écran placé devant les yeux : c’est un système complexe qui combine optique, capteurs, calcul en temps réel et traitement audio pour tromper le cerveau et recréer une sensation de présence dans un monde virtuel. Pour y parvenir, il doit simultanément générer une image en 3D crédible, suivre les mouvements de l’utilisateur avec une précision extrême, et maintenir une latence suffisamment faible pour éviter toute incohérence sensorielle. Comprendre son fonctionnement revient donc à analyser une chaîne technique complète, où chaque élément — de l’affichage au tracking, en passant par le rendu et l’audio — joue un rôle essentiel dans la qualité de l’expérience immersive.
L'affichage stéréoscopique : créer la profondeur
Le cerveau humain reconstruit la perception de la profondeur grâce à la vision binoculaire : chaque œil voit le monde depuis un angle légèrement différent (environ 6,5 cm d'écart inter-pupillaire). Le cerveau fusionne ces deux images légèrement décalées pour calculer les distances — c'est la parallaxe stéréoscopique.
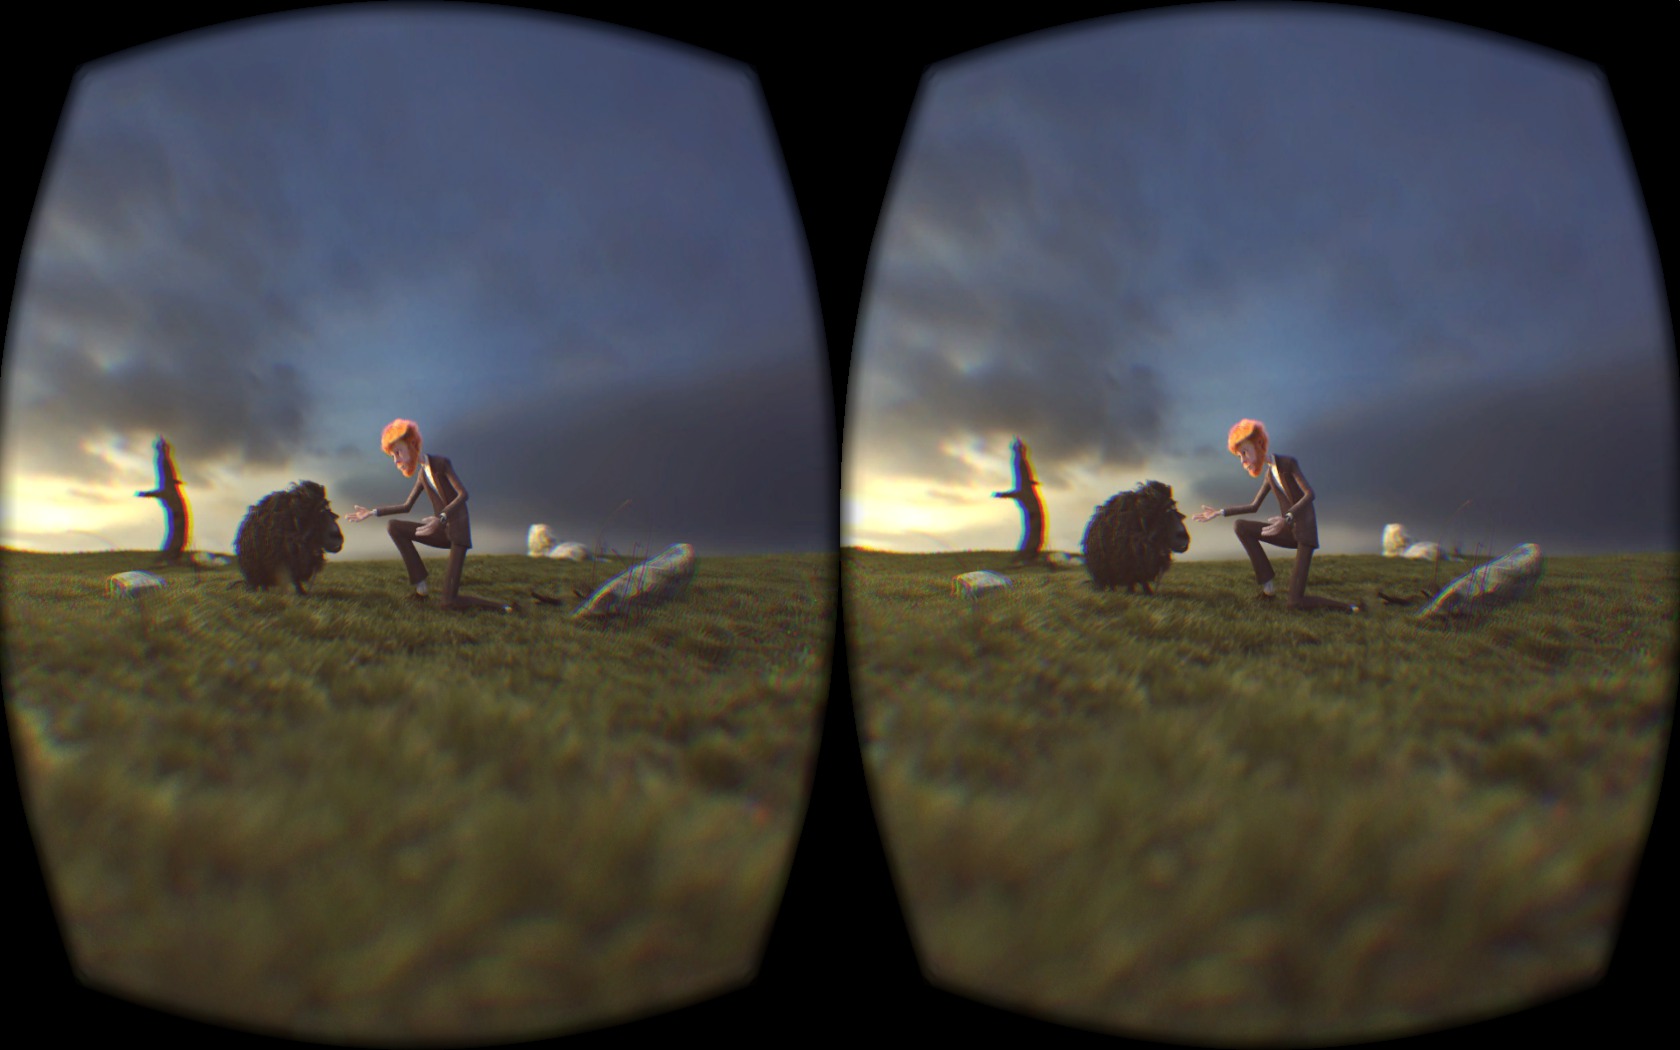
Un casque VR reproduit ce phénomène en affichant deux images distinctes simultanément, une pour chaque œil, légèrement décalées horizontalement. Des lentilles entre l'écran et les yeux agrandissent l'image pour couvrir un large champ de vision et mettent le point à une distance virtuelle confortable (environ 2 mètres, pour éviter la fatigue d'accommodation).
Le décalage horizontal entre les deux images est calculé selon la distance virtuelle de l'objet : un objet "loin" a un faible décalage, un objet "proche" a un décalage important. Ce calcul de rendu stéréo est géré par le moteur 3D (Unity, Unreal).
Les optiques : lentilles et distorsion
Les lentilles de Fresnel sont des lentilles minces à anneaux concentriques gravés. Elles permettent de réduire l'épaisseur et le poids du casque tout en conservant un grand champ de vision. Inconvénient : elles produisent des halos lumineux (God rays) autour des zones lumineuses sur fond sombre.
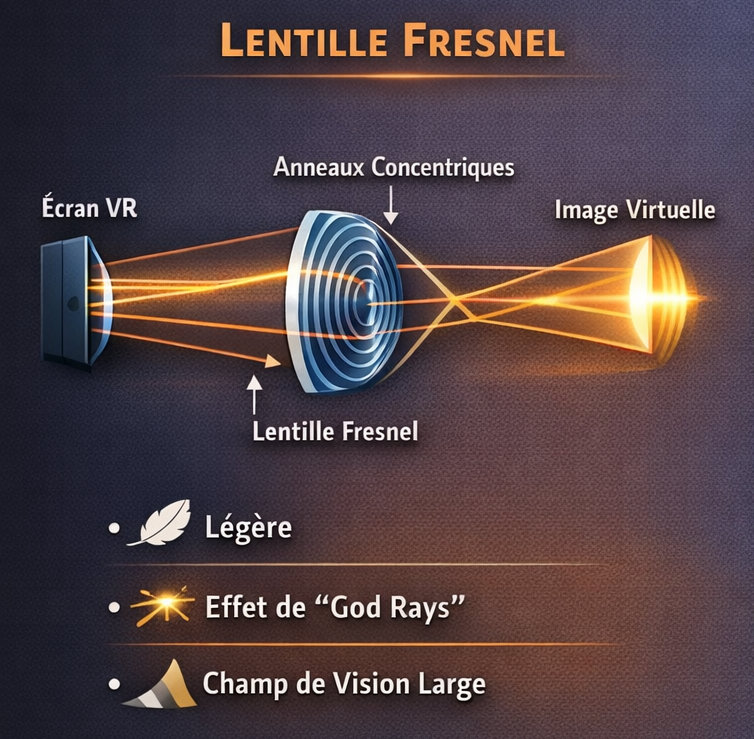 God rays visibles
Légère
Champ de vision large
Système à miroirs polarisés qui "plient" le trajet optique pour un casque beaucoup plus compact. Meilleure clarté, moins de halos. Utilisées dans le Meta Quest 3, Apple Vision Pro, HTC Vive XR Elite. Inconvénient : transmission lumineuse réduite (nécessite un écran plus lumineux).
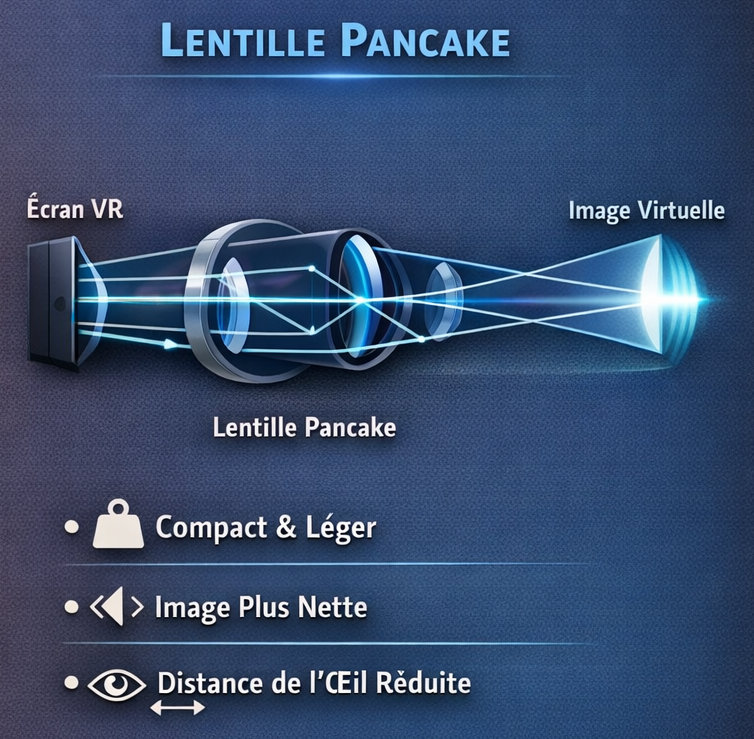 Design compact
Moins d'aberrations
Image plus nette
Distance réduite
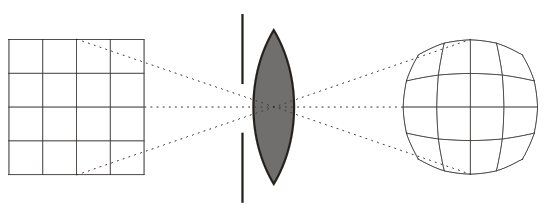
Dans les deux cas, les lentilles introduisent une distorsion géométrique en barillet que le GPU doit corriger numériquement en pré-déformant l'image rendue (distorsion en coussinet inverse) avant affichage. Cette correction est transparente pour l'utilisateur mais coûte quelques pourcents de puissance GPU.
Le tracking : suivre les mouvements dans l'espace
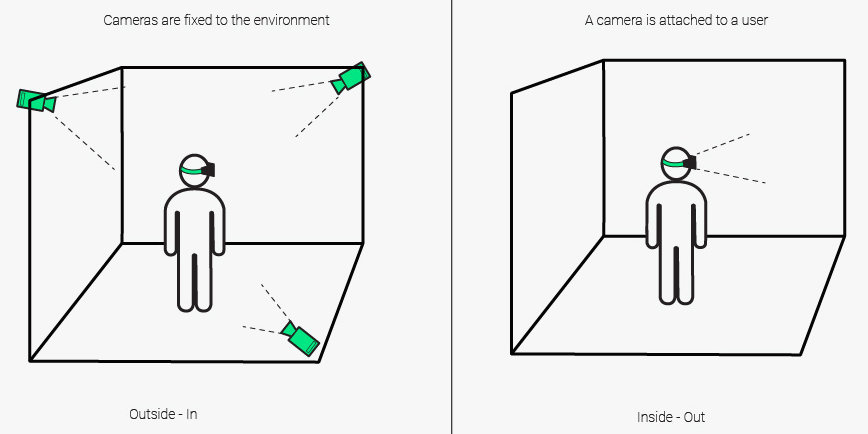
Dans un casque de réalité virtuelle, l’immersion dépend directement de la capacité du système à suivre précisément les mouvements de l’utilisateur dans l’espace. Cette détection repose sur plusieurs technologies complémentaires, chacune ayant un rôle spécifique : certaines mesurent la rotation, d’autres la position, et d’autres encore améliorent la précision globale. Comprendre ces concepts permet de mieux saisir les différences entre les casques VR, leurs performances, ainsi que leurs limites en conditions réelles.
🦜 DoF = Degrees of freedom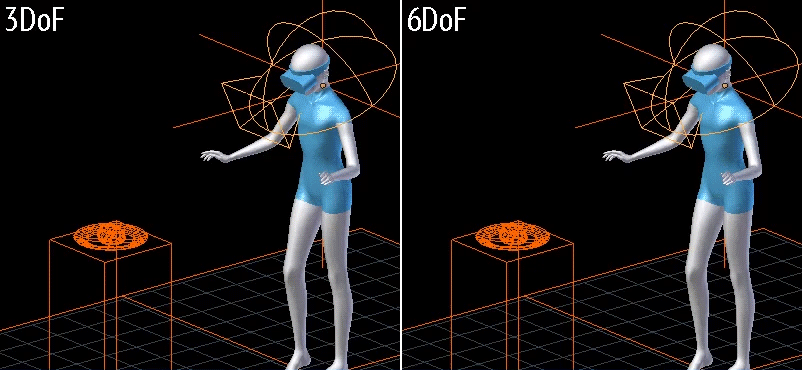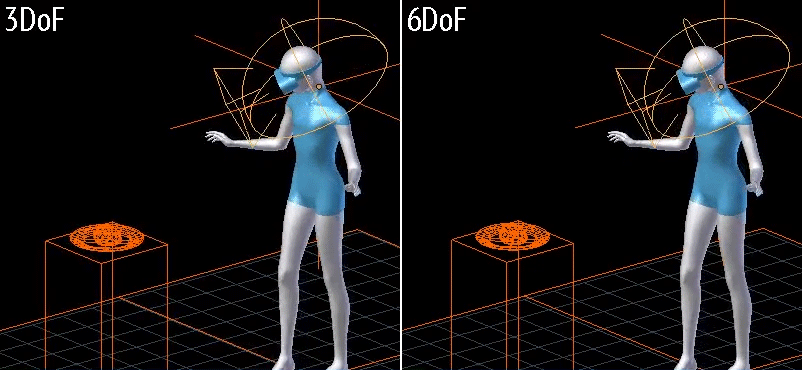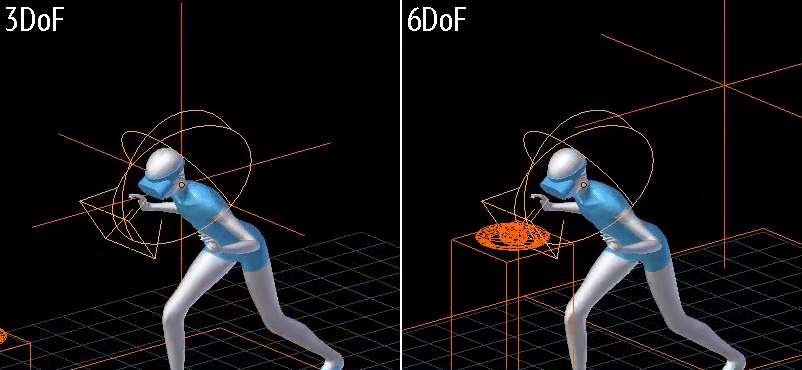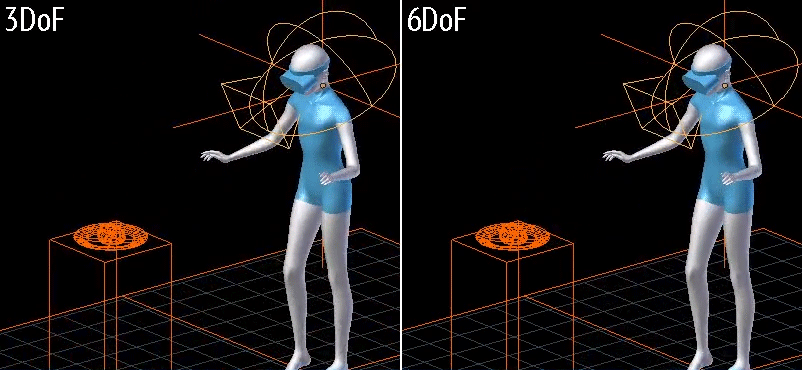
Le pipeline de rendu VR
Rendre une image en VR est plus complexe qu'un affichage classique. Le GPU doit accomplir plusieurs étapes supplémentaires à chaque frame :
La scène 3D est rendue deux fois par frame — une fois pour chaque œil depuis deux positions de caméra légèrement différentes. Techniques d'optimisation : Single Pass Stereo (rendu simultané des deux vues en un seul pass GPU, économie ~30% de CPU draw calls) et Multi-View Rendering (Vulkan).
Chaque image est déformée numériquement en coussinet inverse pour compenser la distorsion en barillet des lentilles. Les paramètres de correction varient selon le type de lentilles et l'IPD réglé par l'utilisateur.
Si le GPU ne produit pas assez de frames (ex : chute à 45 FPS au lieu de 90), le moteur de reprojection génère des frames intermédiaires synthétiques en déformant la dernière frame rendue selon les données IMU en temps réel. Permet de maintenir la fluidité apparente sans nausées même en cas de sous-performance GPU.
ATW : Asynchronous TimeWarp ASW : Asynchronous SpaceWarpSur les casques avec eye tracking (PSVR2, Apple Vision Pro), le GPU rend en haute résolution uniquement la zone centrale regardée par l'utilisateur (fovea). La périphérie est rendue en résolution réduite — invisible car l'œil humain y est peu sensible aux détails. Gain de performance : 30 à 50% selon les scènes.
Variable Rate Shading (VRS)La latence : le facteur critique
En jeu sur écran plat, 100ms de latence sont à peine perceptibles. En VR, 30ms de latence entre un mouvement de tête et la mise à jour de l'image provoque une désorientation immédiate. Le seuil critique est généralement fixé à 20ms de latence motion-to-photon. La latence motion-to-photon (souvent abrégée MTP) correspond au temps total entre un mouvement réel de l’utilisateur et l’affichage de ce mouvement à l’écran du casque VR.
Décomposition de la latence motion-to-photon
Conséquences d'une latence excessive
Au-delà de 20ms, le cerveau perçoit un décalage entre le mouvement physique et l'image. Ce conflit sensoriel entre les signaux visuels (image retardée) et vestibulaires (oreille interne correcte) provoque la cybercinétose (motion sickness VR) : nausées, maux de tête, désorientation.
C'est pourquoi un casque VR à 90 Hz avec 20ms de latence sera toujours plus confortable qu'un casque à 120 Hz avec 50ms de latence.
Meta Quest 3 : ~12ms MTP. Valve Index : ~7ms MTP. PSVR2 : ~8ms MTP.
Les capteurs embarqués
Mesure la vitesse de rotation sur 3 axes (degrés/seconde). Fréquence d'échantillonnage : 500 à 1000 Hz. Utilisé principalement pour la rotation de la tête (yaw/pitch/roll). Dérive légèrement dans le temps (drift gyroscopique).
Mesure les accélérations linéaires (m/s²). Complète le gyroscope pour détecter les translations et corriger le drift. Fusionné avec le gyroscope via filtre de Kalman pour obtenir une orientation stable et précise.
Les casques modernes embarquent 4 à 6 caméras (infrarouge + visible). Utilisées pour le tracking SLAM de la pièce, le tracking des manettes et des mains (hand tracking), et le passthrough AR sur les casques mixte.
Présent sur PSVR2, Apple Vision Pro, HTC Vive Pro Eye. Détecte la position exacte du regard (jusqu'à 200 Hz). Utilisé pour le rendu fovéal, les interfaces gaze-driven, et la mesure de l'IPD automatique.
Haut de gammeLes manettes intègrent leurs propres IMU + capteurs de pression sur les boutons. Les Index Controllers de Valve ajoutent des capteurs capacitifs sur chaque doigt pour détecter l'état (posé, saisi, pincé) sans appuyer.
Certains casques intègrent un capteur de proximité (infrarouge) pour détecter quand le casque est posé ou porté, et couper l'affichage automatiquement. Apple Vision Pro ajoute un capteur de température pour optimiser les performances.
L'audio spatialisé : la dimension oubliée
L'immersion VR n'est pas uniquement visuelle. L'audio binaural est fondamental : le son est traité via des HRTF (Head-Related Transfer Functions) — des profils mathématiques modélisant comment l'oreille humaine perçoit la direction et la distance d'un son selon sa forme et sa position.
Des haut-parleurs suspendus à quelques millimètres de l'oreille (sans contact) offrent un son spatialisé naturel car l'oreille externe participe à la perception. Plus confortable et plus précis pour la spatialisation que les écouteurs intra.
Meilleure spatialisation naturelleLa plupart des casques utilisent des haut-parleurs intégrés (Meta Quest 3) ou des écouteurs intra amovibles (HTC Vive Pro 2). Nécessitent un traitement HRTF logiciel pour simuler la spatialisation naturelle.
HRTF logiciel requis